AI LAB
Learning signal
ROBOT / 10 · 可以開始
機械人感知實驗室
不是讓機械人像人,而是看懂它如何感知、決定和行動。
機械人收到一個數值,就真的知道前面是甚麼嗎?
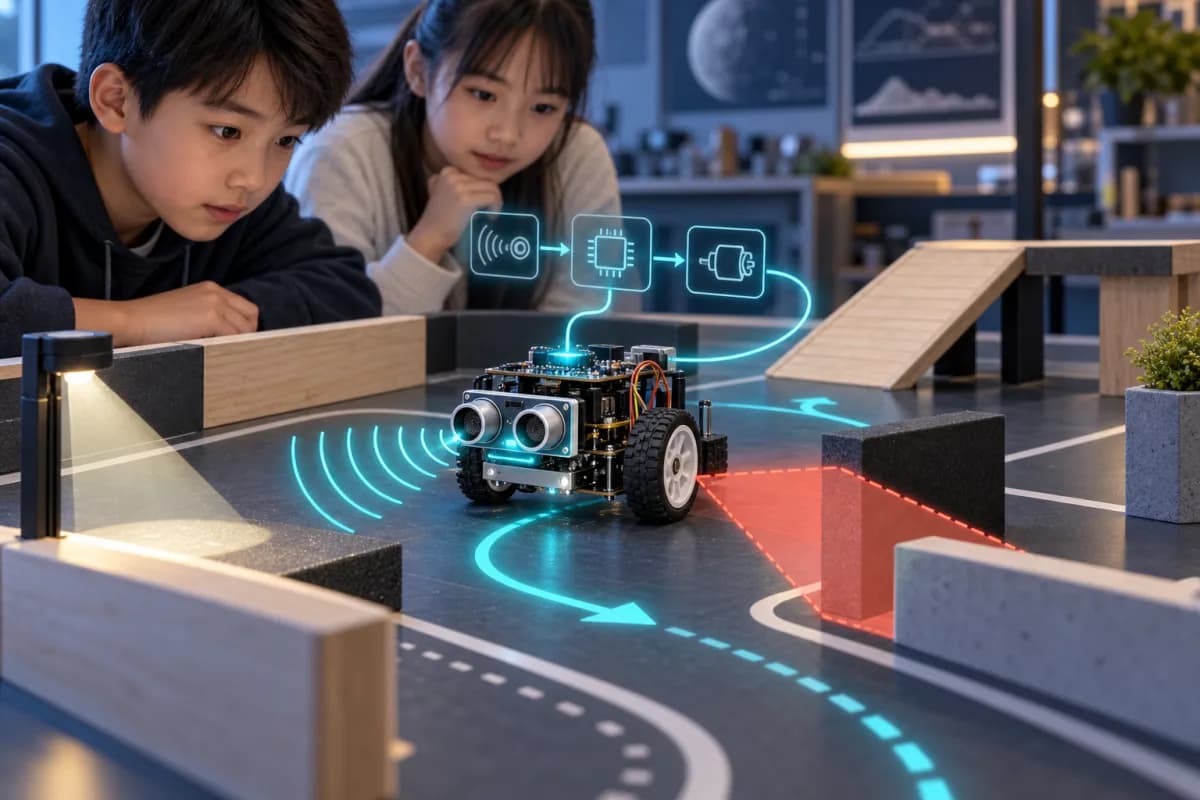
從感測器、控制規則到執行器,用模擬測試理解機械人的能力、盲點和安全邊界。
免費體驗第 1 課Course introduction
從一個真問題開始
機械人不是有感情的同學,而是一套由感測、控制和動作組成的系統。本系列透過安全的屏幕模擬,讓學生比較讀數、設定規則、找出盲點,再把測試結果轉成可修訂的校園任務設計。
Why this course
課程設計重點
不以人形外觀代表全部機械人
用連續讀數找出感測誤差與盲區
固定規則與學習模型分開比較
所有安全測試只在模擬環境進行
Learning outcomes
完成後,你會帶走什麼?
●系統思維
●感測原理
●測試修訂
●安全設計
Make something
不是看完,是做出來
系列以「機械人感知—行動流程圖與測試卡」收束。AI 老師負責講清楚,AI 助教提供分級提示,AI 同學帶來不同觀點;最後的判斷與作品由學生完成。
Learning route
6 節課,一步步完成主題作品
每課完成一件作品;前一課的能力,會成為下一課的工具。
- 01
- 02
機械人怎樣讓輪子和手臂動起來?
執行器怎樣把指令變成動作?
把輸入、控制訊號和不同執行器的動作逐一配對。
本課作品:輸入—動作配對圖 - 03
機械人為何要不斷檢查結果?
回饋迴路怎樣修正動作?
觀察偏差、再次量度並調整,建立閉環控制概念。
本課作品:回饋循環圖 - 04
固定規則和學習模型有何不同?
同一任務可以怎樣用不同方法完成?
比較可直接寫出的規則與從例子學習模式的模型。
本課作品:控制方法比較表 - 05
人和機械人怎樣安全合作?
速度、距離、停止和人工介入為何重要?
以模擬情境檢查最壞情況和失效安全設計。
本課作品:安全測試清單 - 06
為校園設計一台任務機械人
怎樣從需要出發設計、測試和修訂?
由問題、限制、感測、行動與測試證據完成方案。
本課作品:校園任務機械人方案
Research basis
這個系列依據什麼?
下列資料只作事實核對與課程設計依據。課程文字、例子、角色、圖像與互動均重新創作,不代表相關機構參與製作或認可本課程。